济南恒信智能网联、新能源汽车教学设备
一站式采购加工 运营19年 质量保证

全国客服热线:
0531-88914116
13455126350
0531-88914116
13455126350
价格:10.6-58.8万/套
功能:车辆动力学模型仿真、场景仿真及一致性评价
产品型号:HX-AS-AOAS
厂家定制:加工定制
起订量:1套起
作者:汽车教具 来源:无人驾驶汽车教学设备
发布时间:2026-11-04 14:56:00 阅读次数:815
电话:13455126350
(一)高精度车辆动力学模型仿真系统
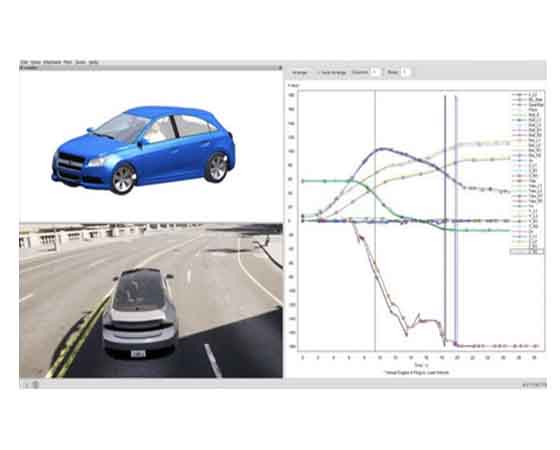
自带高精度车辆动力学模型,覆盖轿车、SUV、客车、货车4类车型;支持通过Matlab/Simulink、C++等API接入外部模型。
(1)提供与实车一致的等比例动力学模型,可完成参数化设置,接口配置,通过仿真软件可实现直接调用;可与智能驾驶无人小车实现联合仿真,完成评价测试。
(2)配套车辆动力学接口及动力学模型,支持车辆与仿真软件/场景一致性评价系统软件联合仿真测试。
(二)场景仿真模拟器
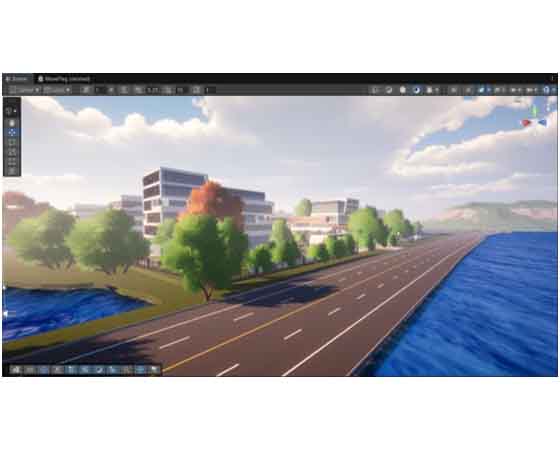
基于高精度3D渲染引擎构建,模拟器涵盖自然环境、试验道路及实时天气系统的全要素数字化复现,确保虚拟仿真场景与静态沙盘在几何尺寸、空间布局及视觉特征上保持高度一致,并支持模型预制与多场景复用,满足自动驾驶多目标虚实结合测试及成像清晰度、动态范围等计量测试需求。
(1)功能特点:虚拟仿真系统是一种基于计算机技术的模拟系统,它能够创建虚拟的现实环境,使用户能够在其中进行各种操作和体验。
(2)系统应用:在驾驶领域,虚拟仿真系统被广泛应用于驾驶训练和驾驶行为研究中。通过虚拟仿真系统,驾驶员可以在安全的虚拟环境中进行驾驶培训和实践。这种系统可以模拟各种道路和交通情况,包括城市街道、高速公路、恶劣天气等,使驾驶员能够在不同情况下进行驾驶操作和应对危险情况的训练。
(3)产品优势:与传统的训练方式相比,虚拟仿真系统具有更高的安全性和可控性,可以减少现场训练发生事故的风险。
(三)室内高精度定位与数据采集系统
1.核心功能
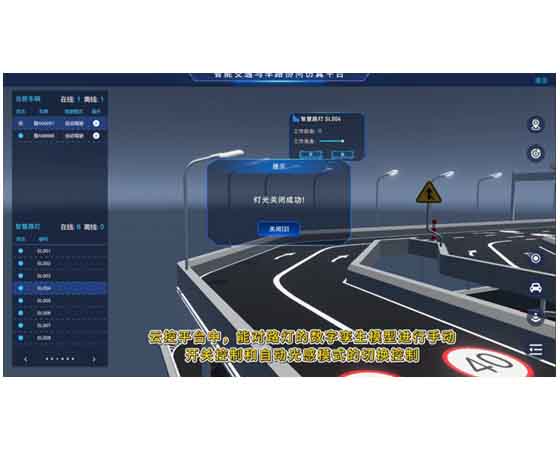
采用“锚点+标签+网关+服务器+应用终端”的分层架构,通过UWB 技术实现标签与锚点间的距离测量,经网关传输数据至服务器,由定位算法解算标签位置后,在应用终端呈现定位结果,实现沙盘小车的定位。10 m×10m 场景下,通过合理布置锚点实现全区域覆盖,无定位盲区。
2.技术特点:
(1)精度高:采用UWB技术结合TDOA+卡尔曼滤波算法,定位精度优于传统Wi-Fi、蓝牙定位方案;
(2)易部署:4个锚点即可覆盖约10m×10m 场景,安装流程简单,支持快速调试;
(3)低功耗:标签采用低功耗设计,续航最长可达12个月,降低更换电池成本;
(4)抗干扰强:UWB频段抗干扰能力强,适用于复杂室内环境。
(四)场景评价与分析平台
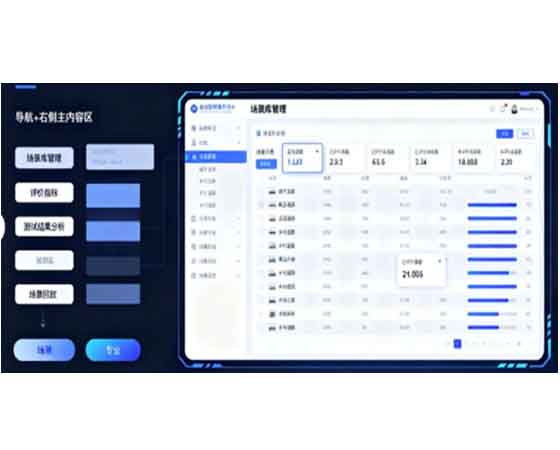
1.核心功能:作为系统的“可信度校验核心”,负责量化评估物理仿真场景与真实道路场景的一致性、动态小车群行为与真实交通参与者行为的匹配度;通过建立多维度评价指标体系(如场景几何一致性、交通流参数一致性、传感器感知一致性等),实现仿真场景可信度的自动化评分与等级划分。
2.技术特点:集成机器学习算法与统计学分析模型,支持评价指标的自定义配置与权重调整;可生成详细的评价报告,明确仿真场景的优势与不足,为场景优化提供数据支撑。
3.结果反馈:评价结果可反馈至静态沙盘与动态小车群,实现场景参数与行为模式的迭代优化,形成“场景构建一 动态复现 一 数字孪生 一 可信度评价 一 优化迭代”的闭环测试流程。


